
一种基于多模态时序残差驱动的工业控制系统AI自愈控制方法与流程
本发明涉及人工智能多模态,具体为一种基于多模态时序残差驱动的工业控制系统ai自愈控制方法。
背景技术:
1、在工业自动化与机器人控制领域,利用大语言模型(llm)将自然语言指令直接转化为可编程逻辑控制器(plc)控制逻辑或机器人运动脚本,是实现柔性制造与智能工厂的重要技术路径。
2、目前现有技术主要是采用“自然语言输入 -> llm代码生成 -> 编译器静态检查-> 物理设备直接部署”的开环或半开环辅助编程方式。例如,在现有的商业化工业ai开发环境(如 beckhoff 发布的 twincat chat/twincat 3 coagent或siemens industrialcopilot工具)或相关文献(如《llm4plc: harnessing large language models forverifiable programming of plcs in industrial control systems》(2024年发表,arxiv/ieee收录))中,其典型实施过程为:系统接收工作人员的自然语言指令,直接利用大语言模型(llm)的自回归生成能力,将其翻译为底层的 plc 结构化文本(st)或机器人运动脚本。随后,通过传统的工业开发环境对生成的代码进行静态语法检查。若无基础语法错误,则将该段控制逻辑直接下发并部署至底层的物理硬件中进行开环执行。
3、中国专利公告号cn 117991647 b公开了一种工业控制系统性能监控与自愈控制方法及装置,方法包括:获取待控制的工业控制系统的实时运行数据;根据实时运行数据以及基于贝尔曼bellman方程的性能退化监控模块,得到工业控制系统的实时性能评估结果,根据实时性能评估结果得到工业控制系统的性能退化监控结果;根据性能退化监控结果以及基于强化学习算法的自优化反馈增补自愈控制模块,得到工业控制系统的自愈控制结果。本发明在不依赖被控对象和控制系统数学模型的情况下,利用工业运行过程的数据实现实时性能监控;不改变原有控制器结构参数,仅利用数据和强化学习方法设计反馈补偿以恢复性能衰退,实现自愈控制。
4、上述和现有技术中将其应用于实际工业控制时,仍然存在以下两项根本性的技术缺陷:
5、1、缺乏底层确定性约束导致系统状态易发散:
6、现有的技术方案采用开环的代码生成与下发机制,大语言模型(llm)由于其基于概率分布的自回归生成本质,其输出具有天然的非确定性(non-deterministic)。在没有任何物理层级边界约束的情况下,直接下发llm生成的拓扑逻辑,极易产生时序逻辑冲突或死锁。从控制论角度而言,这种开环系统无法保证状态变量的收敛,容易导致控制系统的执行输出在边界处发散(如位置或速度变量超出安全包络线),系统鲁棒性极差。
7、2、缺失动态物理反馈导致观测空间与动作空间的模态断层:
8、现有技术中,代码的静态验证仅依赖传统的编译器提供离散的文本错误日志(syntax error),这属于数字空间的静态分析。然而,底层物理世界运行的是连续或准连续的时域物理信号(如总线电平、伺服物理轨迹)。现有系统缺乏将物理层面的连续时序偏差(continuous temporal residual)采集并降维映射回ai控制器的机制。这种反馈链路的缺失,导致ai控制器处于“物理盲区”,无法感知执行机构在时间轴上的跳变滞后或幅值畸变,进而在控制逻辑出现偏差时无法进行自适应的动态修正,从而带来诸多不便。
9、因此本发明需要设计一种基于多模态时序残差驱动的工业控制系统ai自愈控制方法来解决上述出现的问题。
技术实现思路
1、本发明的目的就在于为了解决上述问题而提供一种基于多模态时序残差驱动的工业控制系统ai自愈控制方法,解决了背景技术中提到的如何能够在非确定性的大语言模型与确定性的工业物理设备之间建立物理动态反馈,将执行层的连续时序物理偏差转化为大语言模型可感知的离散语义特征,从而消除控制逻辑的非确定性发散风险,实现控制系统的自闭环和自愈合问题。
2、为了解决上述问题,本发明提供了一种技术方案:
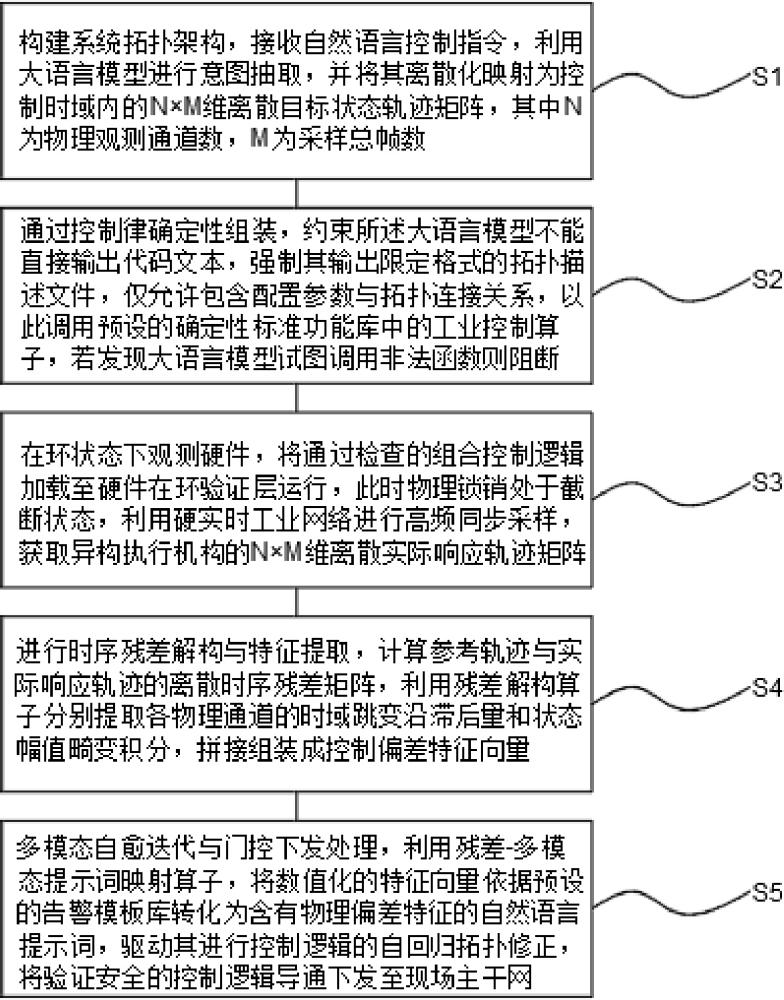
3、一种基于多模态时序残差驱动的工业控制系统ai自愈控制方法,包括以下具体步骤:
4、s1、构建系统拓扑架构,接收自然语言控制指令,利用大语言模型进行意图抽取,并将其离散化映射为控制时域内的n×m维离散目标状态轨迹矩阵,其中n为物理观测通道数,m为采样总帧数;
5、s2、通过控制律确定性组装,约束所述大语言模型不能直接输出代码文本,强制其输出限定格式的拓扑描述文件,仅允许包含配置参数与拓扑连接关系,以此调用预设的确定性标准功能库中的工业控制算子;通过中间件比对白名单,若发现大语言模型试图调用非法函数则阻断;
6、s3、在环状态下观测硬件,将通过检查的组合控制逻辑加载至硬件在环验证层运行,此时物理控制设备处于截断状态,利用硬实时工业网络进行高频同步采样,获取异构执行机构的n×m维离散实际响应轨迹矩阵;
7、s4、进行时序残差解构与特征提取,计算参考轨迹与实际响应轨迹的离散时序残差矩阵,利用残差解构算子分别提取各物理通道的时域跳变沿滞后量和状态幅值畸变积分,拼接组装成控制偏差特征向量;
8、s5、多模态自愈迭代与门控下发处理,利用残差-多模态提示词映射算子,将数值化的特征向量依据预设的告警模板库转化为含有物理偏差特征的自然语言提示词,反喂至所述大语言模型的上下文窗口,驱动其进行控制逻辑的自回归拓扑修正;同时持续监测残差的frobenius范数,当且仅当满足收敛判定条件时,激活硬件通信释放锁销机构,将验证安全的控制逻辑导通下发至现场主干网。
9、作为本发明优选的一种实施方式,所述步骤s2中所述预设的确定性标准功能库包含符合iec 61131-3标准的功能块fb/fc;所述拓扑描述文件为json格式;中间件比对白名单,若发现大语言模型试图调用非法函数,则直接在数字层阻断。
10、作为本发明优选的一种实施方式,所述步骤s4中的状态幅值畸变积分的计算方法为:采用梯形积分数值算法,对离散时序残差矩阵e中对应物理通道的行向量进行时域绝对值累积求和,即。
11、作为本发明优选的一种实施方式,所述步骤s4中,时域跳变沿滞后量δτi的计算方法为:捕获参考信号发生电平跃变的第一帧与底层总线实际捕获到相同方向跃变的第一帧kact之间的差值,并乘以工业总线的扫描采样周期,即。
12、作为本发明优选的一种实施方式,所述步骤s5中为预设的极小系统容差门槛值,当残差矩阵的frobenius范数 () 时(时,判定控制律达到渐近稳定,系统向跨接在工业主干网上的硬件通信拦截网关发送解锁指令,网关内部物理继电器闭合,物理层由截断切换为导通。
13、作为本发明优选的一种实施方式,所述步骤s5中的残差-多模态提示词映射算子内置阈值判断与语义转化机制,当任一物理观测通道的时域跳变沿滞后量或状态幅值畸变积分时,触发自愈提示词拼接逻辑,将具体的物理偏差代数计算结果及对应通道的硬件拓扑映射名称,联合组装为自然语言描述的自回归提示词文本告警,反喂至大语言模型的上下文窗口。
14、作为本发明优选的一种实施方式,所述系统拓扑架构包括自适应语义配置层和硬件在环验证层,所述自适应语义配置层和硬件在环验证层双向通讯连接;
15、所述自适应语义配置层用于接收自然语言指令,利用大语言模型进行意图抽取并生成离散目标状态轨迹矩阵,输出限定格式的拓扑描述文件以调用预设的确定性标准功能库中的工业控制算子;
16、所述硬件在环验证层用于通过内置的hil拦截网关与上层自适应语义配置层逻辑连接,加载组合控制逻辑进行硬件在环验证,利用硬实时工业网络进行高频同步采样获取实际响应轨迹,计算时序残差并进行特征提取,根据残差范数收敛判定结果控制物理控制设备机构的截断与导通。
17、作为本发明优选的一种实施方式,所述自适应语义配置层包括自然语言输入模块和llm语义解析与规划器模块,所述自然语言输入模块的输出端与llm语义解析与规划器模块的输入端通讯连接;
18、所述自然语言输入模块用于接收工作人员输入的自然语言控制指令,并通过逻辑链路传递给llm语义解析与规划器模块;
19、所述llm语义解析与规划器模块用于对自然语言指令进行意图抽取,将其离散化映射为控制时域内的离散目标状态轨迹矩阵,并通过调用预置的确定性标准功能库生成拓扑描述文件。
20、作为本发明优选的一种实施方式,所述硬件在环验证层包括时序残差解构芯片和多模态映射算子,所述时序残差解构芯片的输出端与多模态映射算子的输入端通讯连接,所述时序残差解构芯片通过工业总线与底层物理执行机构双向通讯连接;
21、所述时序残差解构芯片用于计算参考轨迹与实际响应轨迹的离散时序残差矩阵,调用残差解构算子分别提取各物理通道的时域跳变沿滞后量和状态幅值畸变积分,拼接组装成控制偏差特征向量;
22、所述多模态映射算子用于将数值化的控制偏差特征向量依据预设的告警模板库转化为含有物理偏差特征的自然语言提示词,反喂至上层大语言模型的上下文窗口。
23、作为本发明优选的一种实施方式,所述硬件在环验证层还包括物理控制设备网关,所述物理控制设备网关跨接在工业主干网上,其默认状态为截断状态,使控制逻辑与物理执行机构隔离;当系统判定残差范数收敛至预设的极小系统容差门槛值以下时,所述物理控制设备网关接收解锁指令,内部物理继电器闭合,由截断状态切换为导通状态,将验证安全的控制逻辑下发至现场主干网。
24、本发明的有益效果是:本发明通过设置自适应语义配置层和硬件在环验证层,构建了从自然语言指令到安全控制逻辑下发的完整闭环系统,实际操作时,接收工作人员的自然语言控制指令,利用大语言模型进行意图抽取并生成离散目标状态轨迹矩阵,通过中间件拦截器强制llm输出限定格式的拓扑描述文件以调用预设的确定性标准功能库中的工业控制算子,将通过检查的组合控制逻辑加载至硬件在环验证层运行,利用硬实时工业网络进行高频同步采样获取实际响应轨迹,计算时序残差矩阵并提取各物理通道的时域跳变沿滞后量和状态幅值畸变积分,拼接组装成控制偏差特征向量,利用残差-多模态提示词映射算子将数值化的特征向量转化为含有物理偏差特征的自然语言提示词并反喂至llm的上下文窗口,驱动其进行控制逻辑的自回归拓扑修正,同时持续监测残差的frobenius范数,当且仅当满足收敛判定条件时激活硬件通信释放锁销机构,将验证安全的控制逻辑导通下发至现场主干网;通过llm语义解析与规划器模块的多模态参考轨迹构建,将非确定性的自然语言指令转化为确定性的数学轨迹矩阵,为后续的物理残差比对提供了量化基准;通过中间件白名单机制将llm严格约束为仅能调用符合iec 61131-3标准的功能块fb/fc的配置层,从根本上消除了ai直接生成底层代码带来的非确定性发散风险;通过硬件在环验证层的时序残差解构芯片,利用时域跳变沿滞后量和状态幅值畸变积分两个确定性数学算子,将连续时域的物理偏差精确量化为代数特征向量,实现了物理世界与数字空间的精准映射;通过残差-多模态提示词映射算子的阈值触发与语义转化机制,将代数偏差向量自动转化为llm可感知的自然语言告警,使大语言模型能够感知底层物理动态偏差并以负反馈方式实现控制逻辑的自回归拓扑修正;通过基于frobenius范数的收敛判定与物理控制设备门控下发机制,确保只有满足渐近稳定条件的控制逻辑才能导通下发至真实产线,从控制论层面保证了系统的鲁棒稳定性。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com