
一种空天地协同的铁路外部环境巡检方法与流程
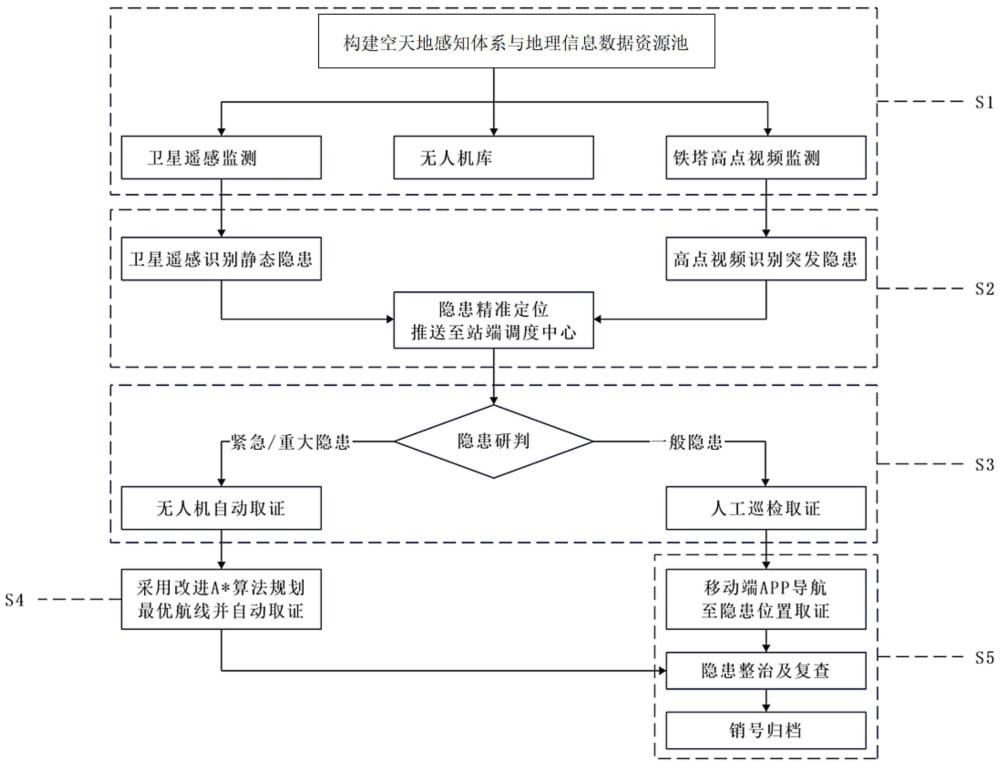
本发明涉及铁路外部环境安全监测,具体涉及一种空天地协同的铁路外部环境巡检方法。
背景技术:
1、铁路沿线外部环境隐患(如违建违占、硬飘浮物、非法施工、行人上道等)是影响铁路行车安全的关键因素,传统巡检模式以“人工巡护+固定视频监控”为主,存在以下痛点:
2、1. 隐患识别不全面:人工巡护受地形(如高陡边坡、密林)、人力成本限制,无法覆盖线路左右500m全域;固定视频监控多聚焦铁路线上设备,对沿线大范围突发隐患(如非法烧荒、行人上道)覆盖不足,且老旧设备画质差、卡顿频发,难以支撑智能识别。
3、2. 隐患响应不及时:传统模式依赖人工发现隐患后逐级上报,流程繁琐,对于突发隐患(如轻飘浮物吹到接触网)无法快速触发处置,易错过最佳管控时机。
4、3. 定位与取证效率低:隐患上报时多依赖人工预估里程与位置,精度差,导致后续人工或无人机取证时需反复搜索;无人机巡检多依赖人工规划航线,受空域、地形限制大,无法快速响应多地点隐患取证需求。
5、4. 空天地技术协同不足:现有技术中,卫星遥感仅用于大范围静态隐患排查、高点视频仅用于局部实时监控、无人机仅用于定点巡检,三者数据孤立,未形成“静态监测-动态预警-快速取证”的协同闭环,技术优势未充分发挥。
6、现有技术尝试引入单一技防手段补强(如单独增设无人机巡检),但未突破“数据孤岛”与“定位-航线规划”的核心瓶颈,仍无法实现铁路外部环境巡检的全域化、智能化与高效化。
技术实现思路
1、为了解决现有技术存在的问题,本发明提供一种空天地协同的铁路外部环境巡检方法。
2、为此,本发明采用以下技术方案:
3、一种空天地协同的铁路外部环境巡检方法,包括以下步骤:
4、s1,构建地理信息数据资源池;通过卫星遥感识别静态隐患;通过铁塔高点视频识别突发隐患;布设无人机库;
5、s2,对s1中识别到的静态隐患和突发隐患进行定位校准,得到隐患的精确经纬度坐标;将隐患信息推送至调度指挥中心;
6、s3,对隐患进行人工研判,确认隐患的真实性,排除误识别,并判定隐患等级是一般隐患、紧急隐患还是重大隐患;若为一般隐患,处置方式为人工巡检取证,生成包含隐患坐标、导航路径、取证清单的巡检任务指令,推送给一线巡检人员;若为紧急或重大隐患,处置方式为无人机自动取证,生成包含隐患坐标、取证要求的无人机任务指令;
7、s4,无人机库接收到s3生成的无人机任务指令后,采用改进a*算法规划最优航线,控制无人机自动飞行、取证并返航;
8、s5,一线巡检人员接收到s3生成的巡检任务指令,到达隐患位置,现场拍摄隐患照片/视频进行取证,上传至地理信息数据资源池,并填写现场情况说明;调度指挥中心基于无人机或人工取证结果,制定隐患整治方案进行整治,整治完成后,通过卫星遥感复查或高点视频回访确认隐患消除,将隐患状态标记为“销号”,全流程数据归档至地理信息数据资源池,形成闭环。
9、上述步骤s1的具体操作如下:
10、s11,整合铁路线位数据、线路平面坐标数据、航飞高清影像、覆盖管段的实景三维模型、铁路工点高程数据、gis地图、铁路专属空域规则,形成统一的地理信息数据资源池;其中,所述铁路线位数据包含线路走向方位角、线路中心线坐标、曲线半径;所述线路平面坐标数据包含标准里程-经纬度对应关系;
11、s12,卫星按周期获取铁路沿线栅栏外1km范围的遥感影像;基于预设的隐患特征库,采用卷积神经网络算法对前后两期的遥感影像进行变化检测,输出静态隐患初步位置及静态隐患的类型,并与所拍摄遥感影像一同存储至地理信息数据资源池;其中,所述隐患特征库含10类静态隐患特征,分别为地膜、彩钢房、违法施工场地、危化品储存场所、违规弃土/渣场、未规范杆塔/高大设施、公跨铁桥梁隐患、非法采矿/采石场、河道违规设施和危树/高大植被;
12、s13,铁塔高点视频识别突发隐患:
13、在铁路沿线两侧的铁塔上,部署智能球型摄像机;基于铁路线位数据,在摄像机后台设置沿线路走向的自动巡航点,实现不间断巡航,并将拍摄的高点视频实时流与部署的摄像机编号与摄像机校准参数,巡航点的铁路里程存储至地理信息数据资源池;
14、在摄像机上搭载轻量化ai识别模型,实时识别突发隐患;当识别到突发隐患时,触发预警并自动抓取预警画面帧、关联摄像机编号与实时巡航点信息存储至地理信息数据资源池;所述突发隐患包括行人上道、非法烧荒、大型机械入侵;
15、s14,在铁路沿线关键工点布设无人机库,库内配置多旋翼无人机;并将无人机库位置信息与空域电子围栏存储至地理信息数据资源池。
16、上述步骤s2的具体操作如下:
17、s21,卫星遥感隐患定位校准:
18、根据s12中卫星遥感识别所得静态隐患初步位置,结合航飞高清影像,采用特征匹配算法定位静态隐患具体位置,修正为精确经纬度坐标,存储至地理信息数据资源池;
19、s22,高点视频预警信息里程-经纬度转换:
20、根据s13所得关联摄像机编号与实时巡航点信息,从地理信息数据资源池调取该摄像机的校准参数及对应巡航点的铁路里程;
21、若巡航点的铁路里程与标准里程完全一致,则直接调取对应的精确经纬度作为初始经纬度坐标();若巡航点的铁路里程恰好落在两组标准里程之间,则通过线性插值法计算对应的初始经纬度坐标();
22、所述初始经纬度坐标()对应巡航点在铁路线路中心线上的位置,结合摄像机校准参数与预警画面帧,修正隐患相对于线路的横向偏移距离,得到隐患的精确经纬度坐标(),并自动标注至地理信息数据资源池的gis地图中。
23、上述步骤s22中,通过线性插值计算对应的初始经纬度坐标()的公式如下:
24、 (1)
25、其中,,为巡航点铁路里程的整十里程部分,对应的经纬度为();的下一组标准里程为,对应的经纬度()。
26、上述步骤s22中,得到隐患的精确经纬度坐标()的具体操作如下:
27、(1)基于摄像机校准参数、预警画面帧中突发隐患与线路中心线的像素偏移量,根据摄像机成像原理,计算预警画面帧中突发隐患相对于线路中心的实际横向偏移距离,计算公式为:
28、 (2)
29、其中,为摄像机挂高,为倾角,为焦距,为摄像机像素比例尺;
30、(2)结合线路走向方位角,将横向偏移距离转换为经纬度增量():
31、 (3)
32、式中,111319.9为1度纬度对应的米数,用于修正经度随纬度的缩放差异;
33、(3)计算突发隐患的精确经纬度坐标,公式为:
34、 (4)。
35、上述步骤s4的具体操作如下:
36、s41,基于传统a*算法,考虑铁路场景,设计改进a*算法;
37、s42,基于s41设计的改进a*算法,生成3~5个候选取证点及其对应的候选航线,按综合成本排序,获得最优取证点与最优航线,生成航线任务包;
38、s43,无人机库自动完成无人机自检,加载平滑后的航线任务包,按规划航线起飞并按取证要求拍摄,并实时回传数据至地理信息数据资源池;取证完成后自动返航,地理信息数据资源池生成含航线轨迹、取证影像与里程关联信息的隐患取证报告,推送至调度指挥中心。
39、上述步骤s41包括:
40、s411,基于铁路安全禁忌区动态约束,设置禁忌区约束惩罚项:
41、 (5)
42、式中,为侵入距离;
43、所述一级禁忌区为线路中心线两侧50m范围,此范围内绝对禁入,若航线侵入则判定为不可通行,全时段适用;所述二级预警区为一级禁忌区外侧50m,此范围内限制进入,仅允许取证时≤3min的短暂停留,且高度≥15m;所述临时禁忌区为列车即将通过的区间,此范围为将一级禁忌区范围临时扩大至100m,禁止无人机进入;
44、s412,基于铁路工点高程适配,设置高程约束惩罚项:
45、 (6)
46、式中,,为航线节点的高度与工点最高高程的差值;
47、s413,基于空域规则以及实时更新的禁飞区信息,设置空域约束惩罚项:
48、 (7)
49、所述空域规则包括静态规则和动态规则,所述静态规则包括禁飞区和区段限飞高度,所述禁飞区包括车站和编组站上空经纬度边界,枢纽区段为80m,郊区区段为120m;所述动态规则包括临时禁飞通知和空域解禁授权;
50、s414,预估成本优化:
51、在改进a*算法中,将预估成本重构为距离成本叠加取证适配成本的复合函数:
52、 (8)
53、式中,为当前节点到隐患的直线距离,为距离权重,取证适配成本的公式如下:
54、 (9)
55、式中,为取证点与隐患距离;
56、s415,设置铁路业务优先级权重,得到改进a*算法综合成本的计算公式:
57、 (10)
58、式中,为安全权重,为取证权重;为效率权重;对于紧急隐患,,,。
59、上述步骤s42包括:
60、s421,加载基础坐标数据、约束条件数据和取证要求数据,并生成3~5候选取证点:
61、所述基础坐标数据包括无人机库的精确经纬度坐标、隐患的精确经纬度坐标、铁路线位数据和线路平面坐标数据;
62、所述约束条件数据包括:
63、(1)安全禁忌区数据:一级禁忌区、二级预警区和临时禁忌区的范围坐标;
64、(2)高程约束数据:铁路工点高程和实景三维模型中的地形障碍高度;
65、(3)空域规则数据:禁飞区、区段限飞高度、临时禁飞通知;
66、所述取证要求数据包括取证点约束规则和拍摄参数要求,其中:
67、所述取证点约束规则包括,取证点与隐患的距离约束、角度约束、安全约束:取证点需在一级禁忌区外;拍摄参数要求:照片数量≥3张、视频时长≥30s、拍摄精度;
68、基于所述取证点约束规则,在gis地图中圈出潜在取证点区域m;基于潜在取证点区域m,采用空间分层抽样+多约束合规校验算法生成3~5个候选取证点;
69、s422,三维栅格地图构建及属性标注:
70、基于s421中所述约束条件数据,将巡检区域划分为1×1×1的三维栅格地图,标记不可通行栅格,并标注每个栅格对应的工点高程与限飞高度;
71、s423,将s421获得的候选取证点依次作为终点,进行迭代路径搜索,得到对应的候选路径,并基于改进a*算法综合成本筛选出最优路径作为最优航线;
72、s424,采用贝塞尔曲线对s423搜索得到的最优航线进行平滑处理,要求转向角≤15°/,避免无人机频繁变向;平滑后再次校验航线是否满足约束条件数据,若违规,则执行s421~s423调整;若满足,则生成航线任务包。
73、上述步骤s421中,生成候选取证点的具体操作为:
74、按距离隐患远近、高程差异、障碍邻近度对潜在取证点区域m进行特征分层得到多个特征子区域;在各特征子区域内随机抽样,得到6~8个初始候选点;
75、通过所述约束条件数据和取证点约束规则进行包含距离、安全、高程、角度、空域约束的多约束合规校验,剔除违规的初始候选点;
76、按安全成本、取证适配成本和效率成本最优的原则进行筛选,保留3~5个候选取证点;
77、结合实景三维模型校准候选取证点的三维坐标,供后续迭代路径搜索调用。
78、上述步骤s423包括:
79、初始化待评估节点列表,将无人机库的精确经纬度坐标作为起点加入待评估节点列表,并计算其综合成本;初始化已评估节点列表,初始为空;
80、搜索起点的排除不可通行栅格的8个三维相邻节点,计算其综合成本,并将其加入待评估节点列表,将综合成本最小的节点移至已评估节点列表;继续搜索该综合成本最小的节点的排除不可通行栅格的8个三维相邻节点,排除不可通行栅格,计算其综合成本,并将其加入待评估节点列表;
81、重复将待评估节点列表中综合成本最小的节点移至已评估节点列表;继续搜索该综合成本最小的节点的排除不可通行栅格的8个三维相邻节点,计算其综合成本,并将其加入待评估节点列表的过程,直至搜索当前节点的相邻节点中发现终点时,搜索结束,得到折线航线;
82、比较多个候选取证点对应的候选折线航线,将候选取证点对应的改进a*算法综合成本最低的作为最优航线。
83、与现有技术相比,本发明具有以下有益效果:
84、1. 里程-经纬度智能转换定位:本发明方法通过线性插值与透视变换修正,实现隐患位置从“里程模糊定位”到“经纬度精准定位”的突破,隐患定位精度≤5m,解决传统人工定位精度差、取证效率低的问题。
85、2. 多约束无人机智能航线规划:本发明方法融合了实景三维、电子围栏、铁路工点高程等多源数据,提出了改进a*算法进行规划航线,无人机航线规划时间≤1min,既满足了空域与地形约束,又确保取证精度与飞行安全,避免了人工规划航线的繁琐与风险。无人机自动航线规划避开障碍与铁路线路,避免飞行事故与行车干扰,提升了巡检安全性。
86、3. 空天地全流程协同闭环:本发明方法打破了卫星遥感(静态监测)、高点视频(动态预警)、无人机库(快速取证)的数据孤岛,结合人工研判与地理信息数据资源池,形成“识别-定位-研判-取证-整治-销号”的全流程闭环,提升巡检效率。取证响应时间≤15min,较传统人工巡检效率提升3倍以上,避免突发隐患扩大。
87、4. 降本增效与数据闭环:本发明方法减少了60%的人工巡护工作量,降低了人力成本;全流程数据归档至地理信息数据资源池,支持隐患趋势分析,为铁路外部环境长效管控提供数据支撑。
版权声明:本站专利文献数据主要来源于国家知识产权局等公开渠道,由 技术新讯 进行整理汇编。页面设计及数据汇编的著作权归本站所有。全部内容仅供个人学习、科研评估与技术交流参考,严禁用于任何商业用途(包括但不限于直接生产制造、技术转让、倒卖数据等)。
免责条款:专利技术具有时效性,本站不对资料的绝对准确性、完整性和可实施性提供任何明示或暗示的担保。因参考本站内容造成的直接或间接损失,本站不承担相关法律责任。若您认为本站内容有侵权问题,请及时提供权属证明与我们联系,本站将在核实后依法处理。反馈意见:yyfuon@163.com